Parçayı bir yerden alıp başka bir yere koymak basit görünür, ama üretimde en çok tekrarlanan ve en çok insan gücü tüketen iştir. Pick and place uygulamalarında kobotun asıl kazancı hızdan değil, hatasız tekrardan gelir.
Pick and place, bir parçanın tanımlı bir noktadan alınıp başka bir tanımlı noktaya yerleştirilmesidir. Konveyörden tepsiye, tepsiden makineye, kalıptan kasaya — üretimin hemen her aşamasında karşılaşılır.
En basit hâlinde parçanın konumu sabittir ve robot aynı iki nokta arasında gider gelir. Bu durumda görme sistemine gerek yoktur, kurulum hızlıdır ve maliyet düşüktür.
Parçalar düzensiz geliyorsa — örneğin konveyör üzerinde rastgele dağılmışsa — kamera devreye girer. Robot parçanın konumunu ve açısını kameradan okur, kavrama noktasını ona göre hesaplar. Fairino kobotları AIRLab görme sistemiyle bu senaryoyu destekler.
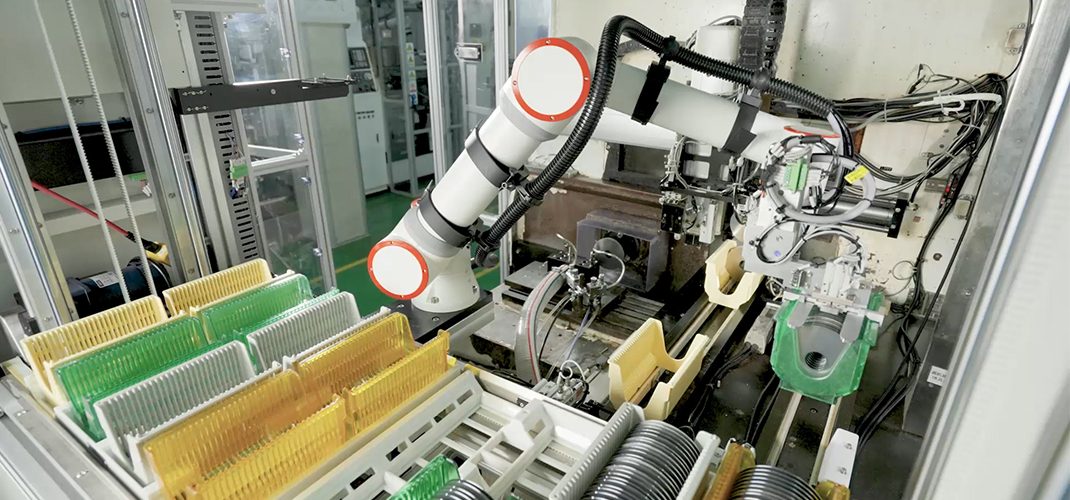
Pick and place'te yükler genelde hafiftir; belirleyici olan yük değil erişim alanı ve tekrar hassasiyetidir.
Küçük elektronik parçalar ve hassas yerleştirme gerektiren işlerde ±0.02 mm tekrar hassasiyeti fark yaratır. Geniş bir konveyör boyunca parça toplanacaksa erişim mesafesi öne çıkar.
| Model | Yük | Erişim | Tekrar hassasiyeti | Bu uygulamada |
|---|---|---|---|---|
| FR3 | 3 kg | 622 mm | ±0.02 mm | küçük parça, dar alan, yüksek hassasiyet |
| FR5 | 5 kg | 922 mm | ±0.02 mm | orta boy parça, tepsi besleme |
| FR10 | 10 kg | 1400 mm | ±0.05 mm | geniş konveyör, ağırca parça |
Daha ağır parçalarda FR16 ve üstü değerlendirilir. Ayrıntılı karşılaştırma için ürün kataloğuna bakın.
Elektronik üretimi pick and place'in klasik alanıdır: kart yerleştirme, konnektör takma, test istasyonuna parça sunma. Parçalar küçük, tolerans dardır.
Plastik enjeksiyon tarafında robot, kalıptan çıkan parçayı alıp soğutma bandına veya kesim istasyonuna taşır. Çevrim süresi kalıp açılma süresine bağlı olduğu için robotun zamanlaması kritiktir.
Gıda sektöründe ürünün tepsiye veya ambalaja yerleştirilmesi yaygındır. Hijyen gereklilikleri gripper malzemesini ve temizlik prosedürünü belirler.
Medikal ve laboratuvar uygulamalarında numune tüpü taşıma ve raf yerleştirme görülür; burada tekrar hassasiyeti ve izlenebilirlik ön plandadır.
Pick and place kurulumunun maliyetini robot tek başına belirlemez. Üç kalem toplam bütçeyi şekillendirir.
Görme sistemi gerekip gerekmediği en büyük ayrımdır. Parçalar fikstürle sabit geliyorsa kamera maliyeti ve devreye alma süresi tamamen ortadan kalkar. Bu tek karar, projenin bütçesini belirgin biçimde değiştirir.
Gripper ikinci kalemdir. Tek tip parça için basit bir vakum tutucu yeterken, farklı geometrilere hizmet edecek çok istasyonlu bir kafa daha pahalıdır.
Besleme düzeni çoğu zaman gözden kaçar. Robot ne kadar hızlı olursa olsun parça ona düzenli gelmiyorsa hat yavaşlar; titreşimli besleyici veya tepsi düzeni bütçeye dahil edilmelidir.
Hayır. Parçalar tepsi, fikstür veya konumlayıcı ile sabit geliyorsa görme sistemine gerek yoktur. Görme, parçanın konumu önceden bilinmediğinde gerekir.
Mesafeye, parça ağırlığına ve gripper tipine göre değişir. Kısa mesafeli basit bir alma-bırakma çevrimi birkaç saniye mertebesindedir. Gerçekçi rakam ancak sizin parçanız ve mesafeleriniz üzerinden hesaplanır.
Evet. Farklı parça programları kaydedilir ve üretim planına göre seçilir. Parça geometrisi çok farklıysa gripper değişimi gerekebilir; otomatik takım değiştirici bu ihtiyacı çözer.
Gerçek üretim koşullarınızda kobotun nasıl çalışacağını birlikte görelim.
Demo Talep Edin